RTK (Real-Time Kinematic) to technika zwiększania dokładności pozycjonowania GNSS z poziomu kilku metrów do około 1–3 cm. Nie zastępuje GPS ani innych systemów satelitarnych. Wykorzystuje stację bazową, która zna swoje położenie i przesyła do odbiornika poprawki w czasie rzeczywistym.
Czym jest RTK i dlaczego zwykły GPS nie wystarcza?
GNSS to ogólna nazwa globalnych systemów nawigacji satelitarnej, takich jak GPS, Galileo, GLONASS czy BeiDou. Odbiornik GNSS wyznacza pozycję na podstawie sygnałów z satelitów, ale wynik może być obarczony błędem rzędu kilku metrów. Na dokładność wpływają między innymi opóźnienia atmosferyczne, błędy zegarów satelitów i odbicia sygnału od budynków lub innych obiektów.
W wielu zastosowaniach taka dokładność wystarcza. Jest użyteczna podczas zwykłej nawigacji, śledzenia pojazdu czy orientacyjnego mapowania terenu. Nie sprawdzi się jednak tam, gdzie urządzenie musi przejechać dokładnie po wyznaczonej trasie. Robot koszący może zostawić nieskoszony pas, a ciągnik może kilkakrotnie przejechać po tym samym fragmencie pola.
RTK tworzy warstwę korekcyjną dla sygnału GNSS. Dzięki niej odbiornik może określić pozycję z dokładnością centymetrową, choć rzeczywisty wynik zależy od sprzętu, warunków i jakości łączności.
Jak działa nawigacja RTK?
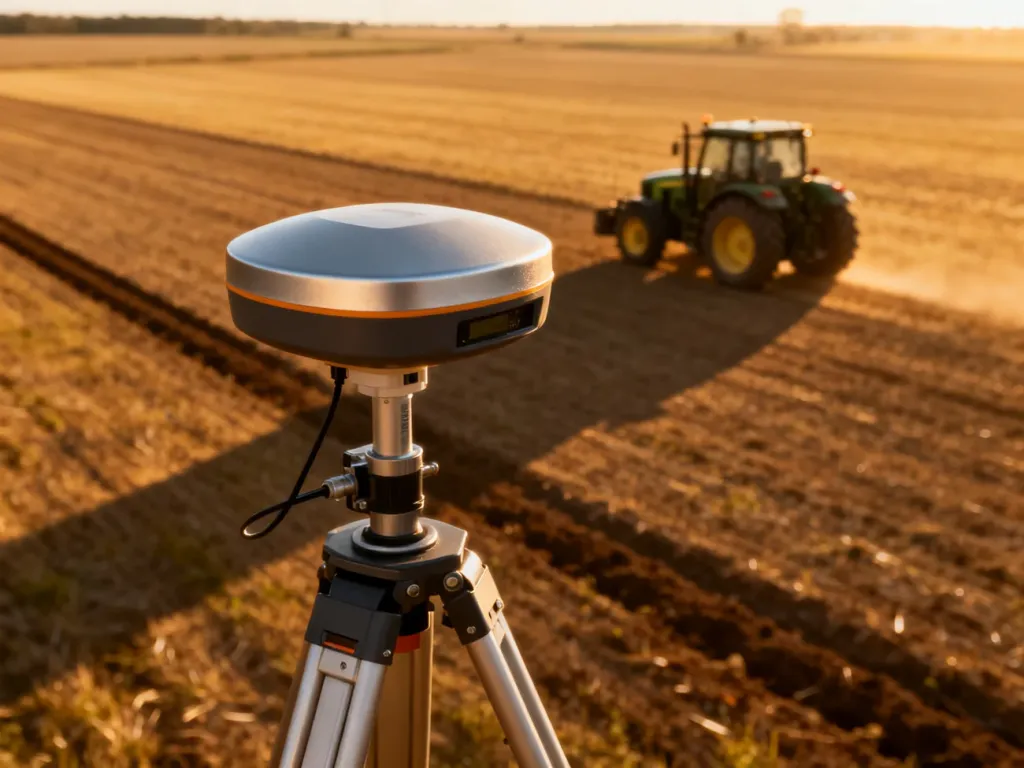
System RTK składa się przede wszystkim ze stacji bazowej oraz odbiornika ruchomego, nazywanego roverem. Roverem może być odbiornik geodezyjny, ciągnik, dron, pojazd autonomiczny albo robot koszący.
Stacja bazowa znajduje się w nieruchomym, stabilnym miejscu i ma dokładnie określone współrzędne. Odbiera te same sygnały satelitarne co urządzenie ruchome. Ponieważ zna swoją rzeczywistą pozycję, może porównać ją z pozycją wynikającą z pomiaru GNSS i obliczyć występujące błędy.
Następnie poprawki trafiają do rovera przez radio, sieć komórkową albo internet. W systemach korzystających z internetu stosuje się między innymi protokół NTRIP. Odbiornik ruchomy łączy poprawki z własnymi pomiarami satelitarnymi i na tej podstawie wyznacza dokładniejszą pozycję.
Proces można przedstawić w kilku krokach:
- Stacja bazowa odbiera sygnały z satelitów i porównuje obliczoną pozycję ze swoim znanym położeniem.
- Na tej podstawie wyznacza błędy pomiaru i przygotowuje dane korekcyjne.
- Poprawki są przesyłane do odbiornika ruchomego w czasie rzeczywistym.
- Rover stosuje je do własnych pomiarów GNSS i oblicza precyzyjną pozycję.
- Urządzenie wykorzystuje tę pozycję do prowadzenia po trasie, wyznaczania granic lub automatycznego sterowania.
Najważniejsza jest przestrzenna bliskość stacji bazowej i rovera. Im bardziej podobne warunki odbioru sygnału mają oba urządzenia, tym lepiej mogą skompensować wspólne błędy. Zamiast własnoręcznie instalowanej stacji system może korzystać z sieci stacji referencyjnych, która przesyła poprawki wielu użytkownikom.
RTK a standardowy GNSS – jakie są różnice?
| Cecha | Standardowy GNSS | RTK |
|---|---|---|
| Dokładność | Zwykle kilka metrów | Zwykle około 1–3 cm w sprzyjających warunkach |
| Sposób działania | Pozycja jest obliczana głównie na podstawie sygnałów satelitarnych | Odbiornik korzysta z sygnałów satelitarnych i poprawek ze stacji bazowej lub sieci referencyjnej |
| Infrastruktura | Nie wymaga lokalnej stacji bazowej | Wymaga dostępu do stacji bazowej lub sieci przesyłającej korekty |
| Zastosowanie | Nawigacja ogólna, śledzenie, orientacyjne mapowanie | Geodezja, automatyczne prowadzenie, rolnictwo precyzyjne i robotyka |
RTK nie jest więc „lepszą wersją GPS” działającą niezależnie od satelitów. To metoda, która poprawia dane dostarczane przez GNSS. Jej zaletą jest nie tylko sama dokładność, lecz także powtarzalność pozycji. Dzięki niej urządzenie może wrócić na tę samą trasę lub ponownie wyznaczyć granicę obszaru.
Co jest potrzebne, aby RTK działało poprawnie?
Centymetrowa dokładność wymaga spełnienia kilku warunków. Sam odbiornik obsługujący GNSS nie wystarczy. Najważniejsze wymagania to:
- Dobra widoczność nieba – antena powinna odbierać sygnały z odpowiedniej liczby satelitów bez zasłonięcia przez drzewa, dachy i wysokie budynki.
- Stabilna stacja bazowa – antena referencyjna musi być zamontowana w nieruchomym, właściwie wyznaczonym miejscu.
- Łączność z roverem – poprawki muszą docierać przez radio, sieć komórkową lub internet, na przykład z wykorzystaniem NTRIP.
- Odbiornik i antena obsługujące RTK – urządzenie musi potrafić przetwarzać sygnały GNSS oraz dane korekcyjne.
- Ograniczenie odbić sygnału – ściany, metalowe konstrukcje i gęsta zabudowa mogą pogorszyć wynik pomiaru.
Problemy pojawiają się szczególnie w gęstym lesie, w wąskich ogrodach otoczonych budynkami oraz przy wysokich przeszkodach znajdujących się tuż obok obszaru pracy. Utrata łączności nie zawsze całkowicie zatrzymuje urządzenie, ale może spowodować przejście do mniej dokładnego trybu lub chwilową utratę precyzyjnego pozycjonowania.
RTK wymaga też większych nakładów niż standardowy GNSS. Trzeba uwzględnić koszt odbiornika, stacji bazowej albo dostępu do sieci korekcyjnej, a także konfigurację systemu.
Gdzie stosuje się nawigację RTK?
W rolnictwie precyzyjnym RTK prowadzi ciągniki i inne maszyny po powtarzalnych trasach. Ułatwia siew, nawożenie, opryski i mapowanie pól, ograniczając nakładanie się przejazdów oraz pomijanie fragmentów upraw.
W robotach koszących technologia pozwala planować przejazdy pasami i wyznaczać wirtualne granice. Dzięki dokładnej pozycji robot może systematycznie pokrywać trawnik, zamiast poruszać się losowo. W zależności od konstrukcji i warunków może pracować bez fizycznego przewodu ograniczającego.
RTK wykorzystuje się także w geodezji, budownictwie, pomiarach terenowych, sterowaniu maszynami, mapowaniu oraz systemach autonomicznych. W każdym z tych zastosowań chodzi o to samo: połączyć dane satelitarne z lokalnymi poprawkami i uzyskać pozycję wystarczająco dokładną do automatycznego działania.
Najkrócej mówiąc, RTK zwiększa dokładność GNSS dzięki stacji bazowej i poprawkom przesyłanym w czasie rzeczywistym. To właśnie połączenie sygnału satelitarnego, znanego punktu odniesienia i stabilnej komunikacji umożliwia pozycjonowanie na poziomie centymetrów.