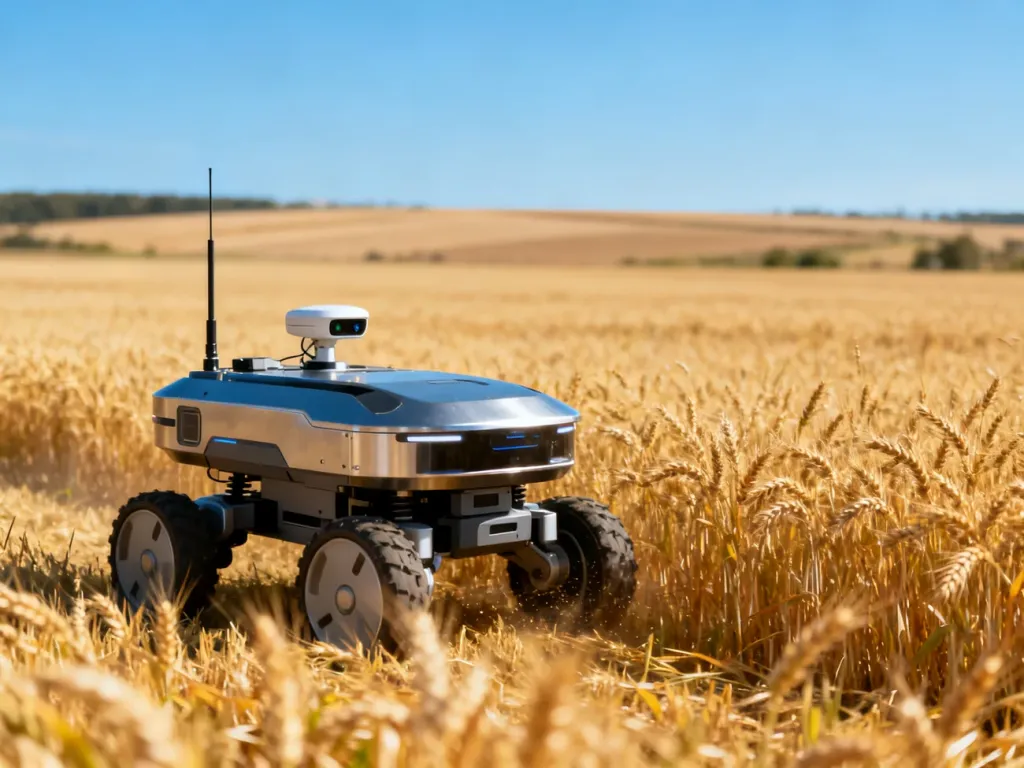
Autonomiczne systemy rolnicze obejmują nie tylko maszyny poruszające się bez operatora, lecz także cyfrowe platformy zbierające dane i sterujące przebiegiem prac. Ich podstawowe rodzaje to autonomiczne ciągniki, roboty polowe oraz drony rolnicze. Wspólną cechą tych rozwiązań jest wykorzystanie GNSS, czujników, wizji komputerowej, sztucznej inteligencji i komunikacji między maszynami. Trzeba jednak odróżnić pełną autonomię od systemów jedynie wspomagających operatora.
Od mechanizacji do autonomii w rolnictwie
Mechanizacja zastąpiła część pracy fizycznej, ale nadal wymagała stałej obecności człowieka za kierownicą lub przy maszynie. Automatyzacja przejmuje pojedyncze czynności, na przykład prowadzenie po wyznaczonej trasie. Autonomia idzie dalej – system samodzielnie ocenia sytuację, wybiera działanie i reaguje na zmiany w otoczeniu.
Rozwój tych technologii przyspieszają niedobory pracowników, presja na ograniczenie kosztów oraz potrzeba wykonywania zabiegów w krótkich oknach pogodowych. W takim modelu rolnik nie znika z procesu produkcji. Jego rola przesuwa się od operatora-kierowcy w stronę osoby zarządzającej flotą maszyn, danymi i decyzjami technologicznymi.
Jakie są rodzaje autonomicznych systemów rolniczych?
Najprostszy podział opiera się na funkcji maszyny. Ciągniki wykonują szeroki zakres prac z wykorzystaniem narzędzi, roboty polowe realizują zadania wyspecjalizowane, a drony obserwują uprawy lub wykonują zaplanowane misje z powietrza.
| Typ maszyny | Główna funkcja | Poziom autonomii | Status rynkowy |
|---|---|---|---|
| Autonomiczne ciągniki | Uprawa, siew, transport i praca z narzędziami | Od automatycznego prowadzenia do pracy bez operatora | Rozwiązania komercyjne i prototypowe |
| Roboty pielęgnacyjne | Odchwaszczanie, monitoring i selektywna aplikacja środków | Zwykle wysoka autonomia na określonym obszarze | Część rozwiązań komercyjna, część rozwijana pilotażowo |
| Roboty zbiorcze | Rozpoznawanie i zbiór owoców lub warzyw | Autonomia zależna od uprawy i warunków | W dużej mierze prototypy i wdrożenia testowe |
| Drony rolnicze | Monitoring, mapowanie i wybrane zabiegi | Autonomiczne planowanie i wykonywanie misji | Systemy komercyjne, z ograniczeniami dla konkretnych zastosowań |
Autonomiczne ciągniki i nośniki narzędzi
Ta grupa obejmuje zarówno klasyczne ciągniki modernizowane przez dodanie sterowania cyfrowego, czujników i nawigacji, jak i konstrukcje projektowane od początku jako bezzałogowe. Mogą wykonywać przejazdy po zaplanowanej trasie, utrzymywać odstęp od przeszkód i współpracować z narzędziem roboczym.
Sam autopilot nie oznacza jeszcze pełnej autonomii. Automatyczne prowadzenie po polu pomaga operatorowi zachować tor jazdy, lecz człowiek nadal odpowiada za obserwację otoczenia i decyzje. Pełna autonomia wymaga także wykrywania ludzi, zwierząt i przeszkód, bezpiecznego zatrzymania oraz zdalnego nadzoru.
Roboty pielęgnacyjne i zbiorcze
Roboty pielęgnacyjne poruszają się między rzędami i rozpoznają rośliny uprawne oraz chwasty. W zależności od konstrukcji mogą usuwać chwasty mechanicznie, kierować na nie wiązkę energii albo stosować środek tylko w wykrytym miejscu. Takie maszyny są szczególnie interesujące tam, gdzie liczy się selektywność zabiegu.
Roboty zbiorcze wykorzystują kamery i algorytmy rozpoznawania obrazu do oceny dojrzałości oraz jakości płodów. W przypadku owoców delikatny manipulator musi dobrać siłę chwytu i trajektorię ruchu. Z tego powodu zbiór jest trudniejszy do zautomatyzowania niż przejazd ciągnika po otwartym polu. Wiele takich konstrukcji nadal znajduje się w fazie prototypów, testów gospodarstwowych lub ograniczonych wdrożeń.
Drony rolnicze
Dron może samodzielnie wykonać zaplanowany lot, zebrać zdjęcia i przekazać je do analizy. Kamery zwykłe i multispektralne pomagają tworzyć mapy kondycji roślin oraz wykrywać zróżnicowanie w obrębie pola. Bezzałogowe statki powietrzne mogą też wspierać punktową aplikację środków, ale zakres dopuszczalnych zastosowań zależy od przepisów i konkretnego systemu.
Jak maszyna widzi i rozumie pole?
Autonomia nie wynika z jednego czujnika. Maszyna łączy dane o położeniu, kształcie otoczenia, przeszkodach i stanie narzędzia, a następnie przekazuje je do algorytmów planowania oraz sterowania. Ten proces nazywa się fuzją danych.
Najczęściej wykorzystywane elementy to:
- GNSS z poprawkami RTK – określa położenie maszyny, a w sprzyjających warunkach pozwala osiągać deklarowaną przez dostawców precyzję rzędu 1–3 cm.
- LiDAR – wysyła impulsy laserowe i tworzy przestrzenny opis przeszkód oraz otoczenia.
- Kamery i wizja komputerowa – rozpoznają rośliny, chwasty, ludzi, zwierzęta i inne obiekty na trasie.
- Czujniki ToF i stereo vision – pomagają ocenić głębię obrazu oraz odległość od obiektów.
- AI i uczenie maszynowe – klasyfikują obrazy, przewidują sytuacje i wspierają wybór działania.
- IoT i chmura obliczeniowa – umożliwiają wymianę danych, zdalną diagnostykę oraz analizę pracy wielu urządzeń.
Fuzja danych ogranicza ryzyko wynikające z awarii albo słabej jakości pojedynczego sygnału. GNSS może chwilowo stracić dokładność, kamera może mieć problem z pyłem, a LiDAR może wymagać dodatkowej interpretacji w gęstej roślinności. Połączenie kilku źródeł daje systemowi pełniejszy obraz sytuacji, choć nie eliminuje potrzeby testów, nadzoru i procedur awaryjnych.
W komunikacji ciągnika z narzędziem ważną funkcję pełni ISOBUS z TIM. Tractor Implement Management pozwala narzędziu przekazywać ciągnikowi informacje lub polecenia dotyczące parametrów pracy. Dzięki temu zestaw może lepiej dopasować prędkość, dawkę albo sposób działania do warunków i zadania, zamiast traktować ciągnik oraz implement jako niezależne urządzenia.
Co zyskuje gospodarstwo dzięki autonomii?
Korzyści zależą od rodzaju upraw, areału, infrastruktury i stopnia integracji systemów. Sama obecność czujników nie gwarantuje oszczędności. Efekt pojawia się wtedy, gdy dane prowadzą do lepszej decyzji albo ograniczają pracę wykonywaną ręcznie.
Najczęściej wskazywane korzyści operacyjne obejmują:
- Lepsze wykorzystanie czasu – maszyny mogą pracować w nocy lub w krótkim oknie pogodowym, jeśli warunki i procedury bezpieczeństwa na to pozwalają.
- Powtarzalność przejazdów – precyzyjne prowadzenie ogranicza nakładanie się przejazdów i poprawia wykonanie zabiegu.
- Selektywne stosowanie środków – mapy i rozpoznawanie obrazu mogą wspierać zmienne dawkowanie VRA, ale skala redukcji zależy od uprawy i jakości danych.
- Mniejsze obciążenie kadrowe – część rutynowych zadań nie wymaga stałej obecności operatora.
- Lepsze decyzje zarządcze – dane o maszynach, polu i zabiegach ułatwiają planowanie oraz wykrywanie przestojów.
Jakie są bariery prawne i techniczne?
Największą przeszkodą pozostaje koszt zakupu, integracji i utrzymania. Do ceny maszyny dochodzą stacje bazowe lub usługi korekcyjne GNSS, łączność, oprogramowanie, szkolenia, serwis i aktualizacje. Zwrot z inwestycji nie jest stałą cechą technologii. Zależy od wykorzystania maszyny, struktury gospodarstwa, cen pracy, areału i liczby godzin pracy.
Bezpieczeństwo funkcjonalne
System autonomiczny musi reagować na sytuacje niebezpieczne, a nie tylko poprawnie wykonywać zadanie w normalnych warunkach. W projektowaniu stosuje się między innymi podejścia opisane w ISO 13849 oraz IEC 61508. Poziom SIL, czyli Safety Integrity Level, opisuje wymagany poziom niezawodności funkcji bezpieczeństwa. SIL2 i SIL3 nie są nazwami „klasy autonomii” ani prostą oceną całej maszyny. Odnoszą się do konkretnych funkcji bezpieczeństwa i procesu ich projektowania, weryfikacji oraz utrzymania.
Ostateczne wymagania zależą od konstrukcji, zastosowania i właściwych przepisów. Przed wdrożeniem trzeba określić strefy pracy, sposób wykrywania osób, zatrzymanie awaryjne, nadzór zdalny i odpowiedzialność za obsługę. Status prawny autonomicznego poruszania się po gospodarstwie lub drogach publicznych może różnić się zależnie od jurysdykcji, dlatego nie należy traktować rozwiązania demonstracyjnego jako automatycznie dopuszczonego do pracy komercyjnej.
Łączność, dane i integracja
Roboty i drony potrzebują stabilnej komunikacji, choć nie każda funkcja musi działać w chmurze. Brak zasięgu może utrudnić zdalny nadzór, przesyłanie map lub aktualizację danych. Trzeba też ustalić, kto jest właścicielem informacji z gospodarstwa, gdzie są przechowywane i czy można je przenieść do systemu innego dostawcy.
Integracja urządzeń różnych producentów bywa trudniejsza niż zakup pojedynczej maszyny. Standard ISOBUS pomaga w komunikacji ciągnika z narzędziem, ale nie rozwiązuje wszystkich problemów związanych z formatami danych, chmurą, kontami użytkowników i serwisem. W bardziej złożonych wdrożeniach potrzebne jest wsparcie specjalisty, który sprawdzi zgodność całego systemu.
Granica między rozwiązaniem komercyjnym a prototypem ma tu duże znaczenie. Autonomiczny ciągnik z ograniczonym zakresem prac może być oferowany rynkowo, podczas gdy robot zbierający owoce może pozostawać na etapie testów. Materiały demonstracyjne producenta nie powinny być traktowane jako dowód gotowości do pracy w każdych warunkach.
Autonomiczne systemy rolnicze zmieniają model pracy, ale nie zdejmują z gospodarstwa odpowiedzialności za decyzje, bezpieczeństwo i nadzór. Rolnik przyszłości będzie w coraz większym stopniu zarządzał danymi, flotą urządzeń i przebiegiem procesów. Największą wartość przyniesie nie pojedynczy robot, lecz spójne połączenie maszyn, czujników, oprogramowania i kompetencji potrzebnych do ich oceny.
Artykuł ma charakter informacyjny. Przed wdrożeniem autonomicznej maszyny należy sprawdzić aktualne wymagania prawne, dokumentację producenta, ocenę ryzyka oraz zasady bezpiecznej eksploatacji obowiązujące w danym gospodarstwie.