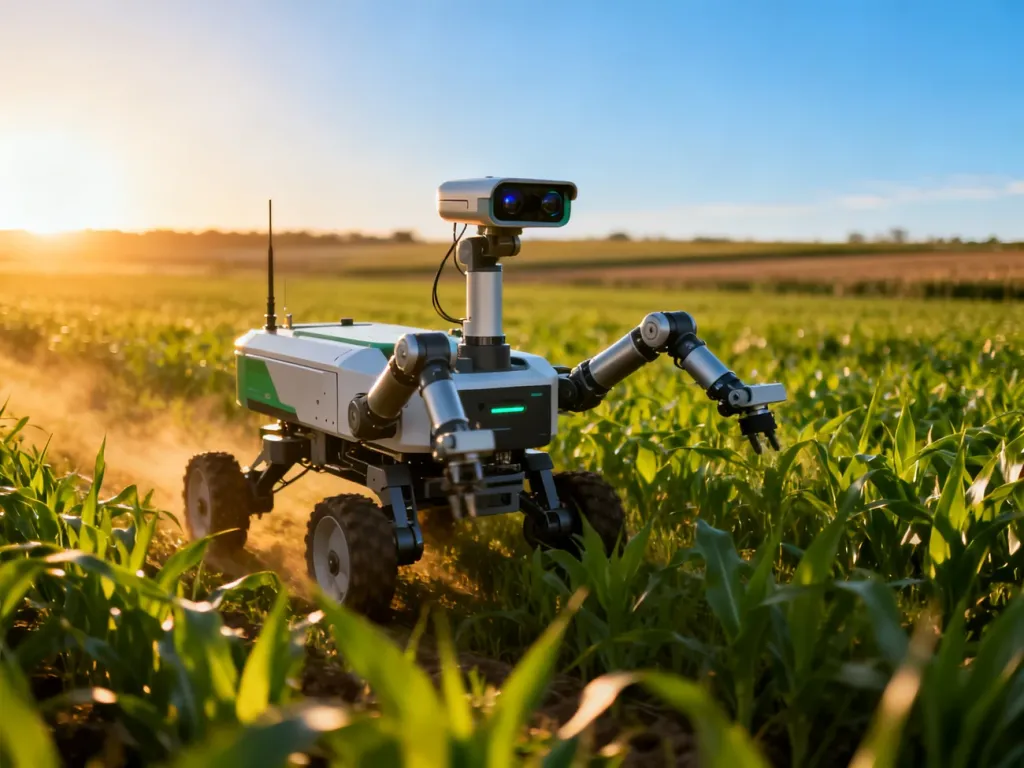
Roboty autonomiczne w rolnictwie to mobilne maszyny, które wykonują zadania agrotechniczne bez stałego prowadzenia przez operatora. Korzystają z nawigacji RTK, kamer, czujników i sztucznej inteligencji, aby poruszać się po wyznaczonym obszarze, siać, pielić, opryskiwać lub zbierać dane o uprawach. Nie są już wyłącznie wizją przyszłości – pierwsze rozwiązania pracują na polach i są testowane także w Polsce.
Robot polowy a robot stacjonarny – jaka jest różnica?
Robot polowy porusza się po zmiennym środowisku, w którym występują nierówności terenu, rośliny, błoto, kamienie, zwierzęta i nieprzewidziane przeszkody. Musi samodzielnie ustalać pozycję, planować przejazd oraz reagować na sytuację wokół siebie. Do tej grupy należą między innymi autonomiczne nośniki narzędzi, roboty do pielenia i siewu oraz bezzałogowe ciągniki.
Roboty stacjonarne działają w bardziej przewidywalnych warunkach. Przykładem są roboty udojowe i automatyczne wozy paszowe pracujące w budynkach gospodarskich. Mogą poruszać się po wcześniej przygotowanych trasach, ale nie są tym samym co autonomiczne maszyny polowe. W tym artykule chodzi przede wszystkim o urządzenia przeznaczone do pracy na otwartym polu.
Dlaczego rolnicy inwestują w roboty?
Najważniejszym powodem jest niedobór pracowników, szczególnie w okresach spiętrzenia prac sezonowych. Robot może wykonywać powtarzalne zadania przez wiele godzin, także wtedy, gdy znalezienie dodatkowych osób do pracy jest trudne. Nie oznacza to całkowitego wyeliminowania człowieka. Rolnik nadal planuje zabiegi, nadzoruje maszynę, odpowiada za dobór osprzętu i reaguje na sytuacje wymagające decyzji.
Autonomia ma znaczenie także tam, gdzie liczy się powtarzalność i dokładność. Robot może przejeżdżać po tych samych ścieżkach, utrzymywać zaprogramowany odstęp od roślin i wykonywać zabiegi zgodnie z mapą pola. Systemy wizyjne pozwalają wykrywać chwasty, objawy chorób lub różnice w kondycji uprawy, a następnie kierować zabieg tylko w miejsce, w którym jest potrzebny.
Najczęściej wskazywane zalety robotów polowych obejmują:
- precyzję pracy dzięki nawigacji RTK i automatycznemu prowadzeniu,
- ograniczenie zapotrzebowania na pracowników przy zadaniach powtarzalnych,
- mniejsze zużycie herbicydów i nawozów dzięki aplikacji miejscowej,
- możliwość zbierania danych o glebie, roślinach i wykonanych zabiegach,
- pracę w godzinach, w których tradycyjna obsługa maszyny byłaby trudna lub niedostępna.
Różnice między tradycyjnym wykonywaniem zabiegów a wykorzystaniem robota można ująć w kilku podstawowych obszarach:
| Cecha | Rolnictwo tradycyjne | Rolnictwo z robotami |
|---|---|---|
| Precyzja | Zależy od operatora, warunków i ustawienia maszyny | Powtarzalna trasa, pozycjonowanie RTK i sterowanie czujnikami |
| Czas pracy | Ograniczony dostępnością operatora i długością jego zmiany | Możliwa praca bez stałej obecności człowieka, zależnie od energii i pogody |
| Zależność od człowieka | Operator prowadzi maszynę i kontroluje zabieg | Człowiek planuje zadanie i nadzoruje przebieg zdalnie |
| Zużycie środków | Często zabieg obejmuje cały pas lub większą powierzchnię | System może kierować oprysk lub dawkę tylko na wybrane rośliny |
Robot nie zawsze będzie tańszy od ciągnika z operatorem. Trzeba uwzględnić cenę zakupu, osprzętu, oprogramowania, serwisu i przygotowania gospodarstwa. Opłacalność zależy między innymi od powierzchni, rodzaju uprawy, liczby powtarzalnych zabiegów oraz kosztu pracy sezonowej.
Jak roboty widzą i poruszają się po polu?
Podstawą autonomicznej pracy jest połączenie kilku systemów. Nawigacja satelitarna określa pozycję maszyny, systemy wizyjne analizują obraz, a algorytmy sterowania wybierają dalszy ruch. Czujniki bezpieczeństwa kontrolują otoczenie i mogą zatrzymać robota, gdy na trasie pojawi się człowiek, zwierzę albo nieznany obiekt.
RTK – precyzyjna pozycja maszyny
RTK, czyli Real Time Kinematic, jest sposobem korekty sygnału satelitarnego. Zwykły sygnał GPS może być zbyt mało dokładny do prowadzenia robota między rzędami. RTK korzysta z dodatkowych danych korekcyjnych przekazywanych z określonego punktu referencyjnego lub sieci stacji. Dzięki temu robot może utrzymywać pozycję z dokładnością deklarowaną dla wielu zastosowań na poziomie około 1–3 cm.
Ta dokładność ma znaczenie podczas siewu, pielenia i przejazdu w międzyrzędziach. Robot może wrócić do zapisanej ścieżki, a przy niektórych uprawach wykorzystać współrzędne pojedynczych nasion. Samo RTK nie rozpoznaje jednak chwastów ani ludzi. Za analizę otoczenia odpowiadają kamery, LIDAR, radar, ultradźwięki i oprogramowanie.
Kamery, sztuczna inteligencja i planowanie przejazdu
System wizyjny dostarcza obraz roślin i podłoża. Algorytmy sztucznej inteligencji mogą odróżniać roślinę uprawną od chwastu, oceniać zagęszczenie roślin albo wskazywać miejsca wymagające zabiegu. W praktyce skuteczność zależy od jakości danych, oświetlenia, zachwaszczenia, fazy rozwojowej roślin i warunków pogodowych.
Przed rozpoczęciem pracy operator wyznacza granice pola, przeszkody i obszar roboczy. Następnie ustala zadanie, dobiera osprzęt i monitoruje wykonanie przez aplikację lub platformę internetową. Błędne mapowanie może spowodować przerwanie pracy albo ograniczyć dokładność przejazdu, dlatego przygotowanie pola jest równie ważne jak sama technologia.
ISOBUS to międzynarodowy standard komunikacji i sterowania maszynami rolniczymi, opisany normą ISO 11783. Umożliwia wymianę danych między ciągnikiem, narzędziem, czujnikami, sterownikami i terminalem, nawet gdy urządzenia pochodzą od różnych producentów. W autonomicznym robocie ułatwia obsługę siewnika, opryskiwacza czy pielnika oraz pozwala dopasować pracę narzędzia do danych zbieranych przez maszynę.
Jakie typy robotów pracują już na polach?
Nośniki narzędzi
Nośnik narzędzi zastępuje ciągnik w określonych pracach, ale korzysta z osprzętu znanego z tradycyjnej agrotechniki. Może współpracować z siewnikiem, pielnikiem, opryskiwaczem lub innym narzędziem zamocowanym na podnośniku.
Przykładem jest Robotti LR firmy AgroIntelli. To autonomiczny nośnik przeznaczony do siewu, pielenia i oprysków. Według przekazanych danych ma silnik o mocy 72 KM, podnośnik o udźwigu 1250 kg oraz regulowany rozstaw umożliwiający pracę w różnych uprawach międzyrzędowych.
Do tej kategorii można zaliczyć także konstrukcje o charakterze autonomicznego ciągnika, takie jak Agbot 5.115 T2 firmy AgXeed. Maszyna wykorzystuje podwozie gąsienicowe, może współpracować z klasycznymi narzędziami i jest zarządzana z poziomu platformy internetowej. W zależności od rozwiązania robot może być przeznaczony do dużych pól, sadów albo upraw ogrodniczych.
Roboty do siewu i pielenia
Roboty specjalistyczne są projektowane pod konkretny rodzaj zabiegu. FarmDroid FD20 wykonuje siew punktowy, mechaniczne pielenie i opryski miejscowe. Podczas siewu zapisuje położenie nasion, a później wykorzystuje tę informację, by omijać rośliny uprawne podczas odchwaszczania. Robot jest zasilany elektrycznie, a panele fotowoltaiczne wspierają ładowanie akumulatorów.
W podobnym obszarze działają roboty Naïo Technologies. Mniejszy Oz jest przeznaczony między innymi do małych plantacji, szklarni i tuneli, natomiast Orio obsługuje większe uprawy rzędowe i może współpracować z różnym osprzętem. Na rynku pojawiają się także konstrukcje wyposażone w systemy laserowego zwalczania chwastów. W takim rozwiązaniu kamera i algorytm wskazują chwast, a laser kieruje energię w wybrane miejsce.
Polskie projekty autonomiczne
Przykładem krajowego projektu jest Polski Robot opracowany przez konsorcjum Łukasiewicz – Poznańskiego Instytutu Technologicznego, Instytutu Lotnictwa i firmy Unia. Konstrukcja łączy moduły do siewu punktowego, mechanicznego pielenia, oprysku oraz selektywnego podawania nawozów i środków ochrony roślin.
Robot wykorzystuje kamery, czujniki środowiskowe i algorytmy sztucznej inteligencji. Może rozpoznawać rośliny, zbierać informacje o kondycji uprawy i tworzyć mapy pomocne przy kolejnych zabiegach. To przykład kierunku, w którym jedna platforma wykonuje kilka etapów pracy, zamiast być przeznaczona tylko do jednego zadania.
Bezpieczeństwo i ograniczenia autonomicznych maszyn
Autonomia nie oznacza, że robot może pracować bez żadnych zasad nadzoru. Maszyna musi otrzymać poprawną mapę, mieć sprawny system lokalizacji i działać w obszarze, do którego została przeznaczona. Wymaga też regularnego serwisowania elektroniki, czujników, napędu i osprzętu roboczego.
Stosowane zabezpieczenia mogą obejmować:
- skaner LIDAR do pomiaru odległości od przeszkód,
- kamery, radary i czujniki ultradźwiękowe monitorujące otoczenie,
- zderzaki reagujące na kontakt lub nacisk,
- geofencing, czyli wirtualne granice obszaru pracy,
- przyciski zatrzymania awaryjnego i zdalne zatrzymanie z aplikacji,
- kontrolę zejścia z trasy, poślizgu i ryzyka ugrzęźnięcia.
Największą barierą pozostaje koszt początkowy. Cena obejmuje nie tylko samą maszynę, lecz także narzędzia, konfigurację RTK, szkolenie, łączność i obsługę techniczną. Dla mniejszego gospodarstwa zakup może być trudny do uzasadnienia, dlatego znaczenie mogą mieć wynajem, usługi świadczone przez operatora lub współdzielenie robota.
Ograniczeniem są także pogoda i warunki polowe. Błoto, wysoka roślinność, nierówna powierzchnia, słaba widoczność oraz utrata łączności mogą zmniejszać wydajność albo wymusić zatrzymanie pracy. Robot nie zastępuje więc wiedzy rolnika, lecz wykonuje wybrane czynności w ramach wcześniej określonego procesu.
Co czeka robotykę w rolnictwie?
Rozwój sztucznej inteligencji może zwiększyć zakres zadań wykonywanych przez roboty. Jednym z trudniejszych kierunków są zbiory owoców i warzyw, ponieważ maszyna musi rozpoznać dojrzałość, znaleźć owoc wśród liści i chwycić go bez uszkodzenia. Postęp dotyczy też autonomicznych ciągników, pracy kilku maszyn w jednym gospodarstwie oraz zdalnego przesyłania danych.
Łączność komórkowa, w tym 5G tam, gdzie jest dostępne, może ułatwiać przekazywanie danych między robotem, gospodarstwem i chmurą. Nie rozwiąże jednak wszystkich problemów, ponieważ podstawowe decyzje bezpieczeństwa muszą być podejmowane również lokalnie, bez oczekiwania na sygnał z sieci.
Roboty autonomiczne nie zastąpią rolników jako osób zarządzających produkcją. Mogą natomiast przejąć część monotonnych, powtarzalnych i precyzyjnych zadań. Ich rozwój będzie najbardziej uzasadniony tam, gdzie gospodarstwo ma odpowiednią powierzchnię, powtarzalne uprawy i realny problem z dostępnością pracowników.
Najbliższa przyszłość rolnictwa nie polega na całkowitym usunięciu człowieka z pola, lecz na połączeniu jego decyzji z pracą autonomicznych maszyn.