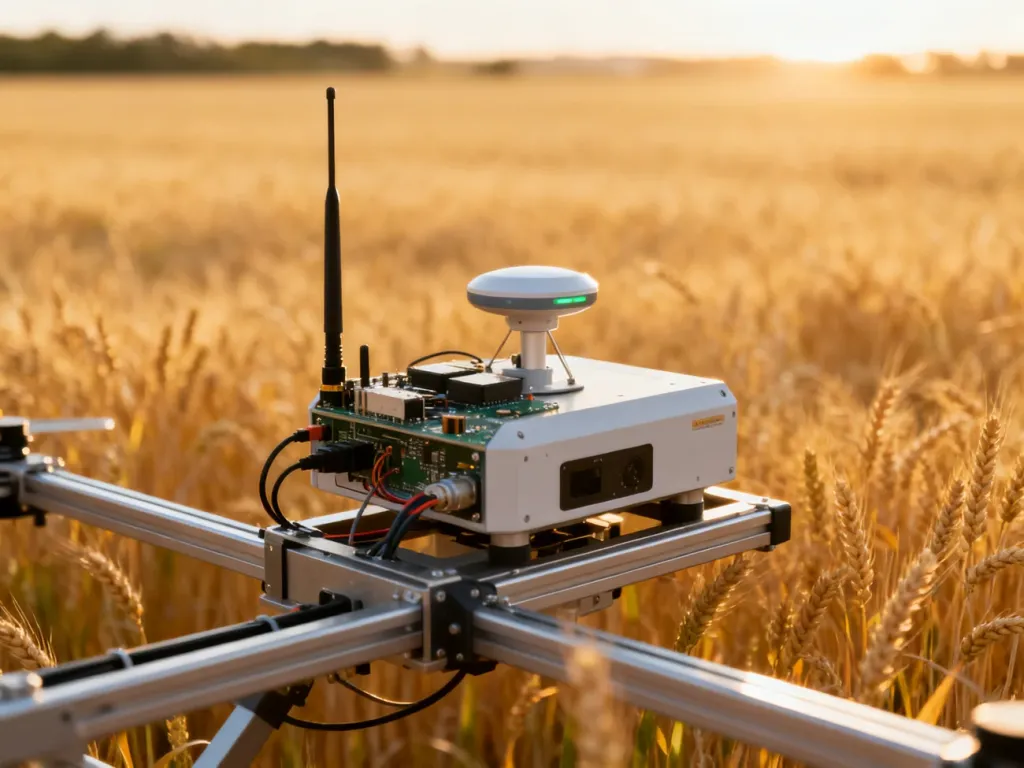
Robot polowy może gubić trasę z powodu utraty sygnału RTK/GPS, przeszkód terenowych, błędnej mapy albo zabrudzonych czujników. Przed rozpoczęciem diagnostyki zatrzymaj maszynę i zabezpiecz ją przed przypadkowym uruchomieniem. Najpierw sprawdź sygnał zewnętrzny i mapę, a dopiero później anteny, przewody oraz moduły sterujące.
Szybka tabela diagnostyczna
Objaw widoczny na panelu sterującym zwykle pozwala zawęzić obszar poszukiwań. Zacznij od najprostszych przyczyn, ponieważ problem z pozycjonowaniem nie musi oznaczać awarii elektroniki:
| Objaw | Najczęstsza przyczyna | Pierwszy krok naprawczy |
|---|---|---|
| Robot gubi wyznaczoną ścieżkę | Brak lub niestabilny sygnał RTK | Sprawdź stację bazową, anteny i status korekt RTK |
| Robot zatrzymuje się przed przeszkodą | Zabrudzone albo zasłonięte kamery i czujniki optyczne | Oczyść powierzchnie czujników i usuń przeszkodę z trasy |
| Robot prowadzi się poprawnie, ale omija niewłaściwe miejsca | Błędna mapa aplikacyjna lub nieprawidłowe punkty narożne | Zweryfikuj granice pola i naniesione przeszkody |
| Pozycja skacze albo znika | Luźne połączenie anteny lub awaria modułu GPS | Sprawdź przewody i komunikaty diagnostyczne |
| Problem pojawił się po aktualizacji | Niepełna aktualizacja lub zmiana konfiguracji | Przywróć ustawienia zgodnie z instrukcją producenta |
Problemy z sygnałem RTK i środowiskiem pracy
RTK zwiększa dokładność pozycjonowania GPS dzięki korektom ze stacji bazowej lub sieci poprawek. Robot potrzebuje jednak stabilnej łączności oraz możliwie niezakłóconego widoku nieba. Drzewa, budynki, wysokie konstrukcje, słupy i zbiorniki mogą ograniczać odbiór sygnału lub powodować jego chwilowe odbicia.
Sprawdź, czy usterka występuje tylko w konkretnym miejscu pola. Jeżeli robot traci pozycję zawsze przy tej samej alei drzew albo przy budynku, bardziej prawdopodobna jest przeszkoda terenowa niż awaria odbiornika. Gęsta mgła może pogarszać pracę niektórych czujników optycznych, a burza zwiększa ryzyko zakłóceń i wyładowań. W takich warunkach przerwij pracę, jeżeli producent przewiduje ograniczenia dla danego modelu.
Stacja bazowa RTK powinna stać stabilnie, mieć możliwie szeroką widoczność nieba i znajdować się w miejscu zapewniającym wymagany zasięg. Sprawdź jej zasilanie, status połączenia oraz sposób przekazywania korekt. Sama obecność ikonki GPS na ekranie nie oznacza jeszcze, że robot otrzymuje poprawki RTK.
Mapa aplikacyjna musi uwzględniać rzeczywiste granice pola i stałe przeszkody. Nieprawidłowo wyznaczone punkty narożne mogą sprawić, że robot pozornie „gubi nawigację”, choć w rzeczywistości realizuje błędnie zaplanowaną trasę. Dotyczy to także studni, słupów, drzew, zbiorników wodnych i innych obiektów pominiętych podczas mapowania.
Jeżeli sygnał RTK jest stabilny, przejdź do kontroli anten. Obejrzyj ich mocowanie, sprawdź, czy nie zostały przesunięte po uderzeniu lub transporcie, i skontroluj przewody pod kątem przetarć, zagięć oraz wilgoci przy złączach. Nie rozłączaj instalacji przy włączonym zasilaniu, chyba że instrukcja konkretnego robota wyraźnie na to pozwala.
Usterki techniczne układu nawigacji
Gdy problem występuje niezależnie od miejsca, a stacja bazowa i mapa działają prawidłowo, przyczyna może znajdować się wewnątrz robota. Postępuj w następującej kolejności:
- Wyłącz napęd i zabezpiecz robota przed samoczynnym ruszeniem.
- Sprawdź wizualnie anteny GPS/RTK, ich uchwyty oraz przewody. Poszukaj pęknięć, luzów i śladów korozji.
- Oczyść kamery i czujniki optyczne miękką, suchą ściereczką. Nie stosuj środków, które mogą uszkodzić powłoki lub uszczelnienia.
- Odczytaj komunikaty w aplikacji sterującej i zapisz kod błędu przed jego skasowaniem.
- Sprawdź dostępność aktualizacji oprogramowania sterującego oraz map, korzystając wyłącznie z instrukcji producenta.
- Wykonaj restart lub reset modułu nawigacji tylko według procedury przypisanej do danego modelu.
- Przeprowadź krótki test na otwartej przestrzeni, z dala od przeszkód, i porównaj status GPS oraz RTK z wcześniejszym odczytem.
Procedury resetu różnią się między producentami. Kod błędu w FarmDroid może oznaczać coś innego niż komunikat w robocie Naïo Technologies, dlatego nie należy przenosić instrukcji z jednego modelu do drugiego.
Przerwij samodzielną naprawę, gdy widzisz uszkodzenie modułu GPS, zalanie elektroniki, nadpalone złącze, przerwane przewody wewnątrz obudowy albo błąd oprogramowania, który pojawił się po aktualizacji i nie znika po bezpiecznym restarcie. Otwieranie zaplombowanych modułów może naruszyć gwarancję i zwiększyć ryzyko uszkodzenia. W takiej sytuacji przekaż serwisowi model robota, kod błędu, godzinę wystąpienia problemu oraz informację o warunkach pracy.
Lista kontrolna przed startem
Krótka kontrola przed wyjazdem na pole ogranicza ryzyko przestoju. Sprawdź następujące elementy:
- Oczyść kamery, odbiorniki i czujniki optyczne.
- Potwierdź stabilny status GPS oraz dostępność korekt RTK.
- Sprawdź położenie i zasilanie stacji bazowej RTK.
- Porównaj mapę aplikacyjną z aktualnym stanem pola.
- Dodaj do mapy nowe przeszkody, takie jak słupy, drzewa, studnie i zbiorniki.
- Obejrzyj przewody antenowe oraz złącza elektryczne.
- Sprawdź, czy oprogramowanie i mapy mają wersje zalecane dla danego modelu.
- Wykonaj krótki przejazd testowy przed rozpoczęciem pełnego zadania.
Najważniejsze rozróżnienie jest proste: jeśli problem zależy od miejsca, zacznij od sygnału RTK, przeszkód i mapy. Jeśli pojawia się wszędzie, także na otwartej przestrzeni, sprawdzaj anteny, przewody, czujniki i moduły sterujące. Gdy kontrola podstawowa nie przynosi rezultatu albo występuje uszkodzenie elektroniki, bezpieczniej przekazać robota do serwisu niż ryzykować większą awarię lub utratę gwarancji.